
DIY энкодер

Содержание
Назначение и устройство
Характеристики
Подключение к Ардуино
Примеры использования
Выводы
FAQ
Назначение и устройство энкодера
Под энкодером, применительно к DIY, мы чаще всего представляем себе удобное, интуитивно понятное устройство управления электронными приборами в виде “крутилки”, иногда с возможностью на нее нажать как на обычную кнопку. Очень часто оно являлось единственным средством общения с 3D-принтерами прошлого поколения, а многими приверженцами старой школы считается самым удобным решением и сейчас. Именно его мы рассмотрим внимательно в этой статье и разберемся, как его можно использовать в своих проектах.
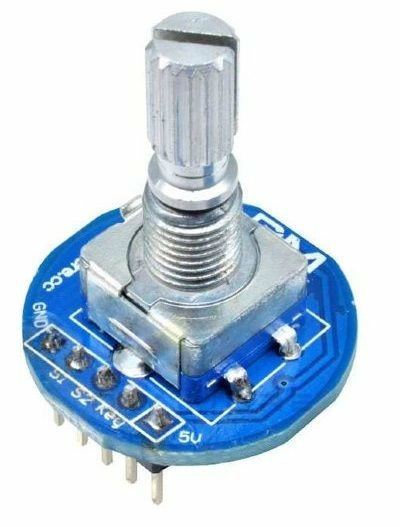
Вообще “энкодер” - это общее название большого семейства датчиков, сильно различающихся по назначению, характеристикам, исполнению и цене. Главное, что их объединяет, это возможность преобразовывать угол поворота в сигналы, понятные контроллеру. Точность промышленных энкодеров может достигать сотых и даже тысячных долей градуса, наши же DIY энкодеры имеют всего несколько десятков шагов на оборот, чего вполне достаточно для решения их задач. По способу выдачи информации подразделяются на инкрементальные и абсолютные. Абсолютный всегда выдает информацию о своем точном положении в данный конкретный момент, независимо от предыдущих состояний и событий. Включив прибор с таким энкодером, мы сразу можем получить информацию о контролируемом им механизме, что необходимо для станков ЧПУ, робототехники, промышленных автоматов и прочих подобных устройств.
Наш DIY энкодер относится к инкрементальным, то есть он может замечать только изменения, которые с ним происходят в процессе работы, да и то, если их вовремя отслеживать.
Конструктивно, механические энкодеры могут отличаться в зависимости от модели и производителя. Например, тот, что попал по мне в руки, в разобранном виде выглядит так:
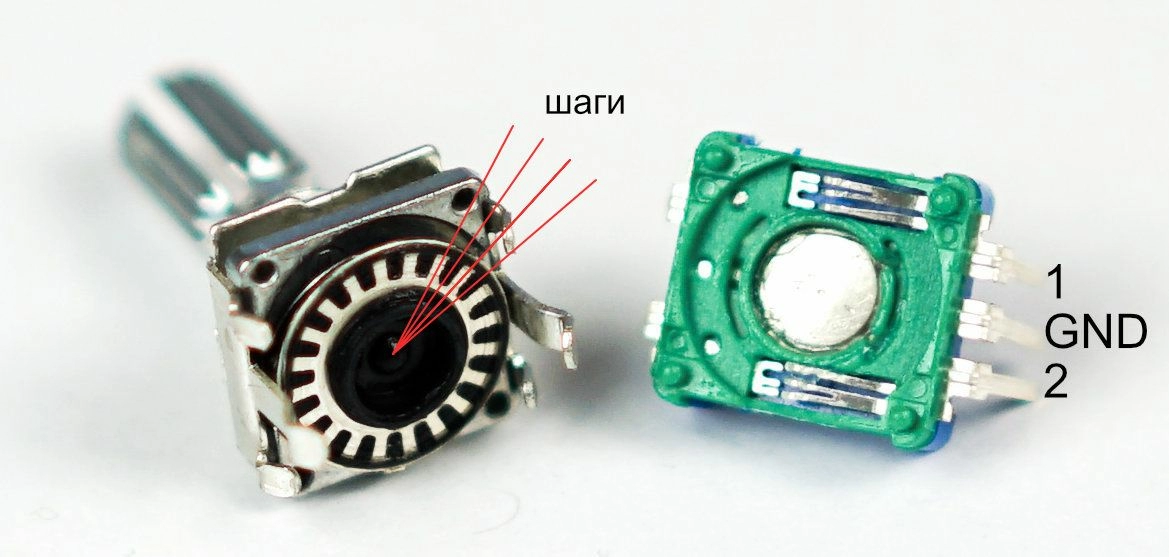
Схематически они более близки между собой и все устроены примерно так:

Хорошо заметна главная особенность, которая позволяет обнаруживать не только факт вращения, но и его направление, она заключающаяся в небольшой асимметричности расположения электродов. Переключение сигналов, за счет этого, происходит с небольшой разницей во времени, которую можно отследить и проанализировать. Именно это мы и научимся делать в данной статье.
Характеристики
Диапазон вращения 360 градусов. На один оборот приходится от 20 импульсов (различается у разных моделей). Может быть использован для определения скорости вращения и угла поворота ручки управления. Позволяет определять направление вращения. Энкодер дополнительно имеет кнопку, чтобы привести ее в действие, необходимо нажать на вал. Напряжение до 12В. Скорость вращения до 2 об/сек.
Подключение энкодера к Arduino
Прежде всего, попробуем понять, что из себя представляет наш энкодер с точки зрения электроники. В отличие от своих дорогих промышленных собратьев с оптическими, магнитными и индуктивными датчиками, он является устройством с простыми механическими контактами как у тактовых кнопок. По факту это и есть две кнопки, которые то нажимаются, то отпускаются в процессе вращения с некоторым смещением по времени, одна чуть раньше, другая чуть позже, в зависимости от направления. Потому подключать его следует по классической “кнопочной” схеме с подтяжкой одного контакта к плюсу при помощи резистора 1 КОм, второго напрямую к нулю. Так как “кнопки” две, резистора тоже надо два. Средний контакт общий, его мы зануляем.
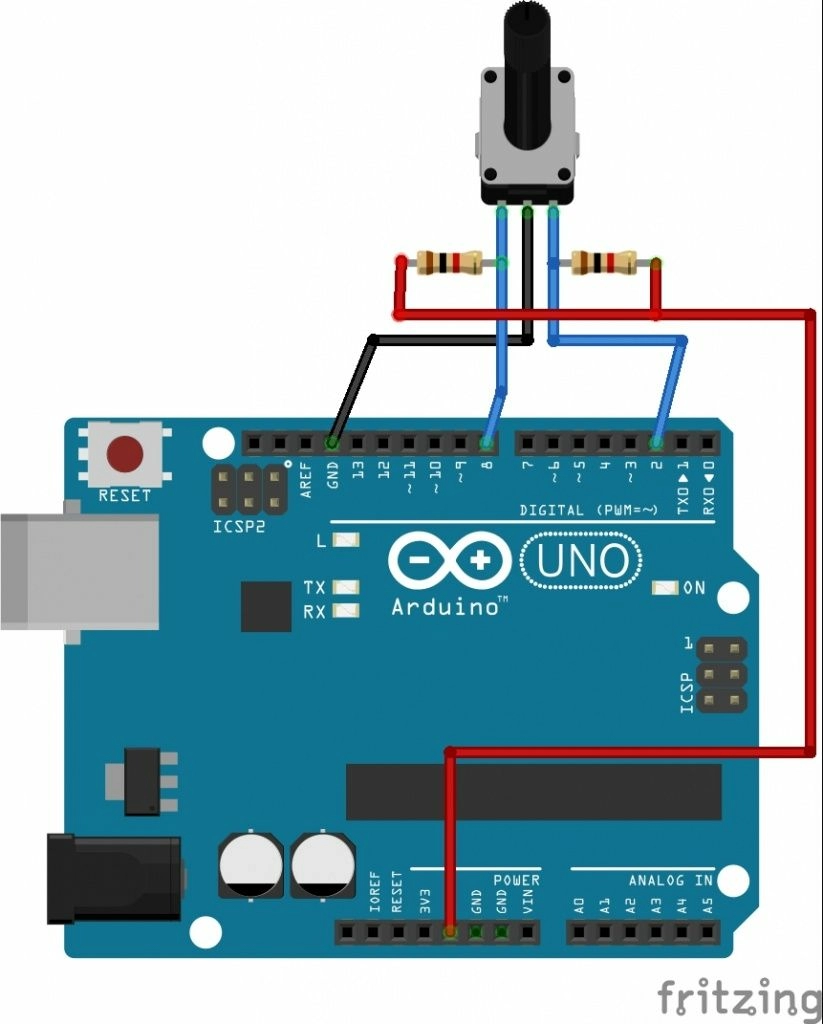
Сигнальные ножки подключим, для примера, к контактам 2 и 8 (чуть позже будет пояснение, почему именно к ним).
Если подать на Ардуино питание и посмотреть логическим анализатором или осциллографом, что происходит на этих ножках при вращении вала в разные стороны, можно заметить интересную картину. Вот крутим в одну сторону:
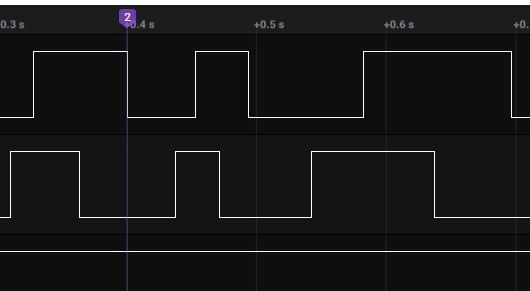
А вот в другую:
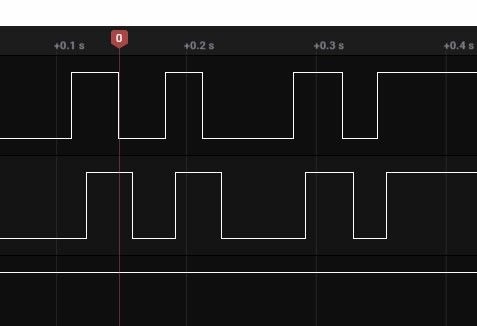
На верхней картинке запечатлены 6 “щелчков” энкодера, на нижней 7. Каждый “щелчок” энкодера, то есть его установка в фиксированное положение, инвертирует сигнал на обеих ножках с небольшой задержкой. Обратите внимание, сигнал на ножках повторяется, но опережающая ножка в каждом случаях разная, и зависит от направления вращения. Этим свойством мы и воспользуемся для отслеживания сигналов, нам надо будет лишь дождаться изменения сигнала на одной из ножек и сравнить его с сигналом второй. Если они совпадают, прибавляем значение, если нет - убавляем.
Примеры использования
Первым, самым простым способом будет решить задачу в лоб. Он же и самый неправильный, хоть и вполне рабочий.
#define C1 2 // первый контакт #define C2 8 // второй контакт int stepEnc = 0; // состояние энкодера byte buffEnc[2]; // буффер состояния первой кнопки byte flagEnc = 0; // флаг изменения void setup() { pinMode(C1, INPUT); pinMode(C2, INPUT); Serial.begin(9600); } void loop() { enc(); // отслеживаем if (flagEnc) { // если изменение было Serial.println(stepEnc); // выводим состояние в порт flagEnc = 0; // сбрасываем флаг } } void enc() { static unsigned long timer; if (timer + 5 > millis()) return; // замеряем каждые 5 мс buffEnc[0] = buffEnc[1]; buffEnc[1] = digitalRead(C1); if (buffEnc[0] != buffEnc[1]) { // заметили изменение сигнала на первой ножке stepEnc += digitalRead(C2) == buffEnc[1] ? 1 : -1; // если вторая еще в плюсе, прибавляем, если уже в минусе, убавляем flagEnc = 1; // поднимаем флаг } timer = millis(); } Почему же я назвал код неправильным, если он рабочий? Функция enc() должна постоянно вызываться в цикле без пропусков времени дольше упомянутых 5 мс. Если в программе работает еще какой-либо код, пропуски, скорее всего, будут, и весьма часто. Даже вывод информации в com-порт способен этому помешать, не говоря уже про все остальное. Если же в программе будут мерзкие, но любимые новичками delay(), то работать такой энкодер будет совсем отвратительно. Как можно обойти эту проблему?
Способ второй, прерывание по таймеру. Ту же самую функцию мы вызываем по прерыванию таймера, настроенного на каждые 5 мс. Это позволит автоматически опрашивать энкодер, независимо от остального выполняющегося кода, ровно в назначенное время, что гораздо удобнее.
#define C1 2 // первый контакт #define C2 8 // второй контакт int stepEnc = 0; // состояние энкодера byte buffEnc[2]; // буффер состояния первой кнопки byte flagEnc = 0; // флаг изменения unsigned long timerPrint; void setup() { pinMode(C1, INPUT); pinMode(C2, INPUT); timerStart(); Serial.begin(9600); } void loop() { if (flagEnc) { // если изменение было Serial.println(stepEnc); // выводим состояние в порт flagEnc = 0; // сбрасываем флаг } } void timerStart() { cli(); TCCR1A = 0b00000000; TCCR1B = 0b00001100; // x256, сброс при совпадении 1A OCR1A = 0x0138; // 5ms TIMSK1 = 0b0000010; // прерывание А sei(); } ISR(TIMER1_COMPA_vect) { buffEnc[0] = buffEnc[1]; buffEnc[1] = digitalRead(C1); if (buffEnc[0] != buffEnc[1]) { // заметили изменение сигнала на первой ножке stepEnc += digitalRead(C2) == buffEnc[1] ? 1 : -1; // если вторая еще в плюсе, прибавляем, если уже в минусе, убавляем flagEnc = 1; // поднимаем флаг } } Оба описанных выше способа имеют еще один недостаток. Вот график показаний энкодера, снятых этой программой:
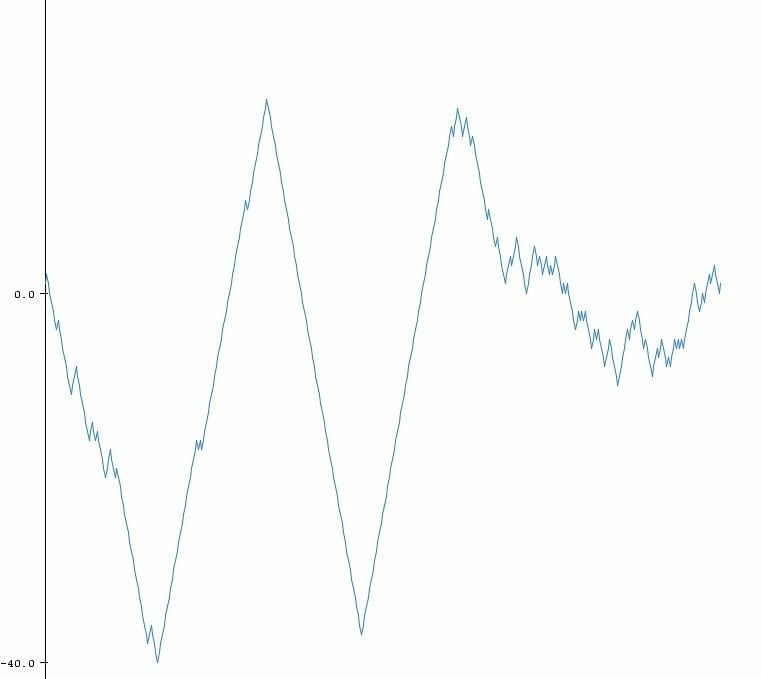
Сперва я вращал вал довольно быстро, заметны ошибки, затем с нормальной скоростью, ошибок почти нет, и, наконец, очень быстро, ошибки сливаются в сплошную “пилу”. Возникает это явление вот почему:
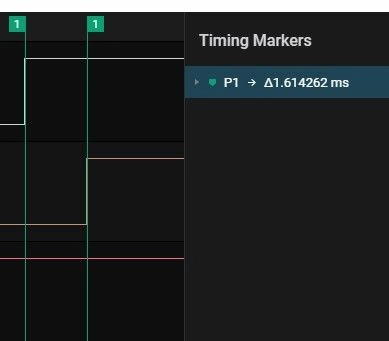
При очень быстром вращении задержка между переключениями ножек может быть короче паузы, которую мы задали для замеров, в нашем примере 1,6 мс против 5 мс. Особенно часто такое встречается на растущем фронте. Бороться с этим явлением можно тремя способами:
не вращать вал слишком быстро, что не всегда может понравиться конечному пользователю,
уменьшить паузу между опросами, при этом увеличив нагрузку на контроллер и увеличив вероятность проскакивания дребезга,
исключить эту паузы вообще, об этом подробнее в третьем способе.
Способ третий, прерывание по событию. Вот теперь становится понятно, почему я выбрал пин 2. Потому что на него средствами среды разработки Ардуино можно легко привязать прерывание по событию, а именно по изменению сигнала.
#define C1 2 // первый контакт #define C2 8 // второй контакт int stepEnc = 0; // состояние энкодера byte buffEnc[2]; // буффер состояния первой кнопки byte flagEnc = 0; // флаг изменения void setup() { pinMode(C1, INPUT); pinMode(C2, INPUT); attachInterrupt(INT0, pushPD, CHANGE); // привязываем функцию к изменению сигнала на пине 2 Serial.begin(9600); } void loop() { if (flagEnc) { // если изменение было Serial.println(stepEnc); // выводим состояние в порт flagEnc = 0; // сбрасываем флаг } } void pushPD() { static unsigned long timer; if (timer > millis()) return; // если вызывается слишком часто, значит это дребезг, он нам не нужен stepEnc += digitalRead(C2) == digitalRead(C1) ? 1 : -1; // определяем направление по состоянию второй ножки flagEnc = 1; timer = millis() + 10; // пауза антидребезга 5 мс, на отслеживание не влияет } Контроллер не выполняет лишнюю работу, сигналы не пропускаются, код компактен, прозрачен и понятен, красота да и только! Из минусов можно отметить невозможность использования средствами Ардуино других пинов, кроме 2 и 3. Если они заняты или энкодеров более двух, такой способ вам не подойдет.
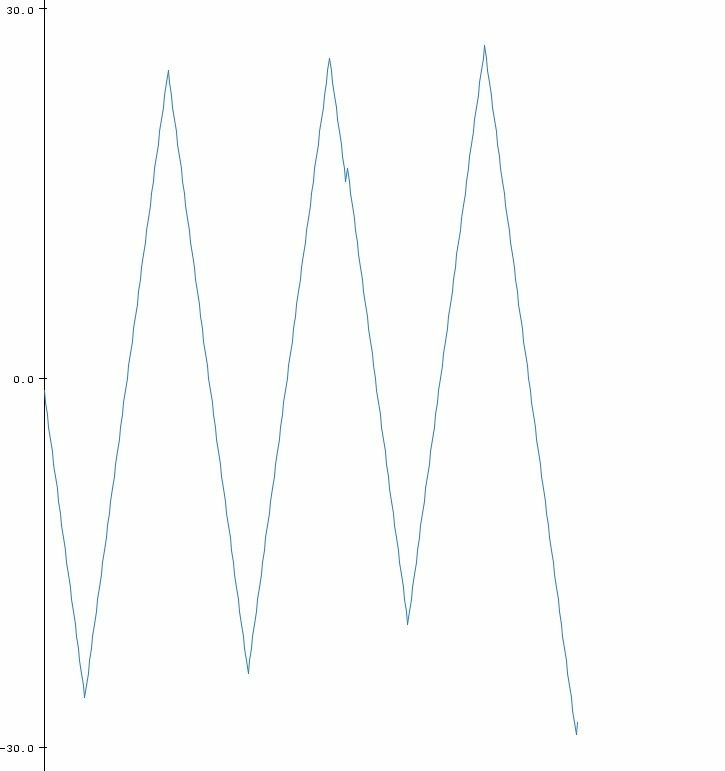
График, построенный третьей программой, почти идеален при любой скорости вращения вала, если не считать дрогнувшей в одном месте руки:
Примечание: помешать правильной работе во втором и третьем варианте могут также периодические отключения таймера, например от библиотеки для работы с адресными светодиодами. Во время вывода информации на ленту все прерывания отключаются, чтобы не исказить поток данных. Поэтому, если ваш контроллер занят, скажем, постоянным анимированием подсветки или выводом графики на панель, отслеживать энкодер он корректно не сможет, придется придумывать систему из нескольких контроллеров, учитывайте этот факт при создании проекта.
Выводы
Энкодер является удобным и интуитивно понятным органом управления, может успешно применяться как альтернатива нескольким кнопкам и, иногда, более точной заменой потенциометра. Легко применяется в проектах любого назначения и сложности, не требует дополнительных библиотек, потребляет минимум памяти и других ресурсов контроллера.
FAQ
1.Можно ли использовать в одном проекте несколько независимых энкодеров?Да, по способу 1 и 2 достаточно внести в программу изменения по опросу дополнительных пар пинов. Если нужно больше энкодеров, чем есть свободных пинов на контроллере, придется использовать сдвиговые регистры типа 74HC165 и другие решения. Способом 3, средствами разработки Ардуино, можно использовать только два энкодера.
2.Можно ли ускорить опрос энкодера, если, например, требуется вращать его быстрее, чем предусмотрено примерами?
Да, если уменьшить паузу между опросами, но это может снизить точность считывания. Кроме того, данный энкодер не рассчитан на большие скорости вращения и может быстро выйти из строя.
3.Можно ли ускорить функцию опроса энкодера?
Да, если опрашивать пины портов напрямую, а не через digitalRead(), можно выиграть несколько микросекунд с каждой итерации функции. Но в большинстве случаев это будет незаметно.
4.Можно ли изменить направление вращения?
Конечно, поменяв местами пины и контакты, или программно, заменив минусы на плюсы и наоборот в строке digitalRead(C2) ? stepEnc++ : stepEnc--;
5.Как работать с кнопкой нажатия на вал?
Так же, как с любой обычной механической кнопкой, она ничем от них не отличается.
6.Можно ли подобным энкодером отслеживать угол поворота оси?
Можно, если точность в пределах шага достаточна, а это градусов 15 и более. Кроме того, потребуется калибровать нулевое положение при каждом запуске. Обычно для этого используются промышленные энкодеры с абсолютным сигналом положения и большим количеством шагов на оборот. Описанные в данной статье способы работы к ним не подходят.
Это интересно
- Комментарии
